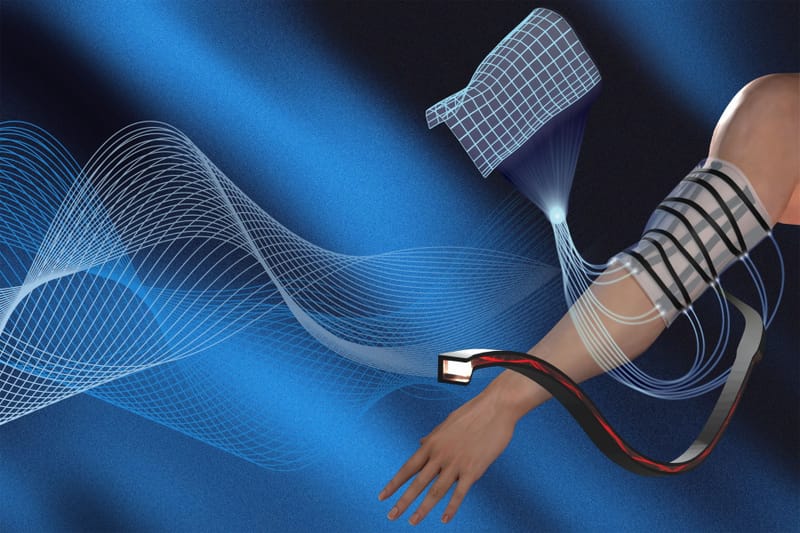
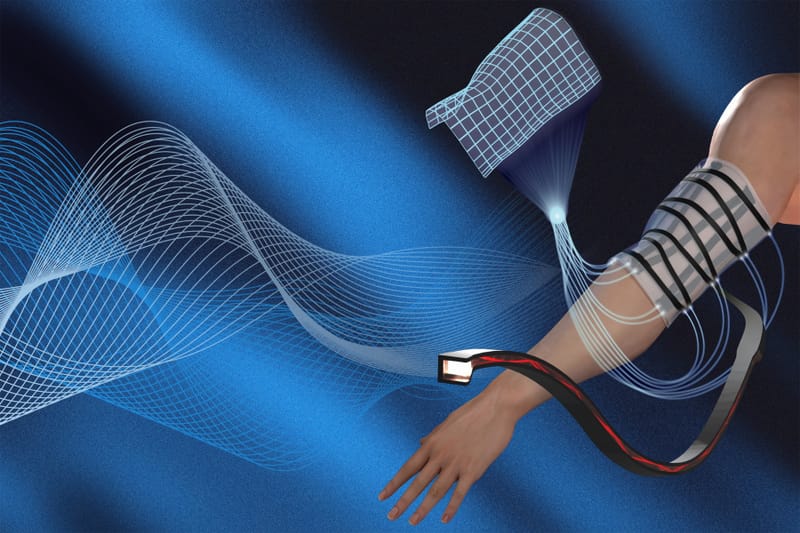
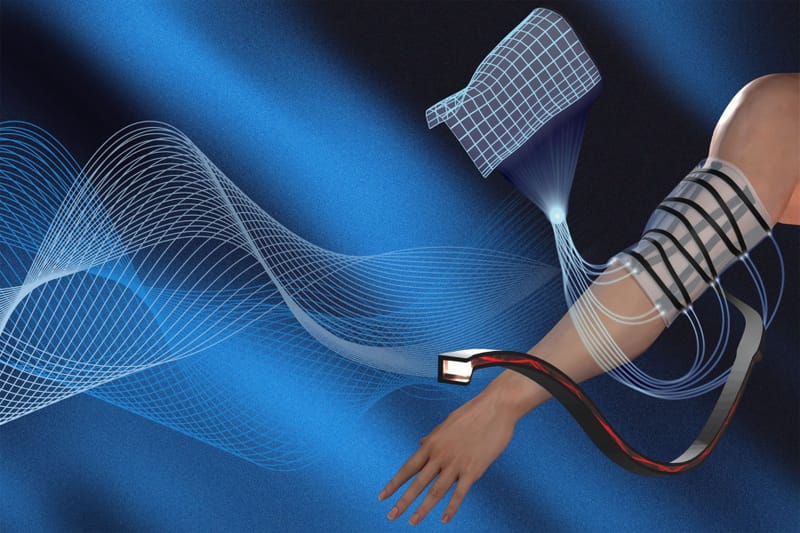
Inginerii MIT au creat o piele moale, sensibilă la forma, care își reconstruiește propria formă tridimensională și atingere în timp real, cu o precizie de aproximativ jumătate de centimetru. Este o dezvoltare care vizează în mod direct jocurile, realitatea virtuală și tehnologia de reabilitare fizică, în care materialele moi, flexibile care încă pot urmări mișcarea precisă au fost de mult timp dificil de construit.
Recomandări cheie
- ✓Inginerii MIT au construit o foaie de silicon încorporată cu fibre optice care își simte propria formă 3D și atingere
- ✓Pielea sensibilă a formei reconstruiește mișcarea cu precizie până la aproximativ jumătate de centimetru
- ✓Este destinat controlerelor de jocuri, costume haptic VR și instrumente de monitorizare a terapiei fizice
- ✓Spre deosebire de senzorii rigizi sau de captarea mișcării pe bază de cameră, materialul rămâne moale și flexibil sub deformare
- ✓Tehnologia rămâne un prototip de cercetare, fără un produs comercial confirmat sau un calendar de lansare
Cercetarea abordează o problemă care a limitat în liniște tehnologia purtabilă de ani de zile: senzorii rigizi sunt ușor de acurat, dar nu se îndoaie sau nu se întind așa cum trebuie pielea, îmbrăcămintea sau suprafața de prindere a controlerului de joc. Materialele moi rezolvă problema confortului, dar s-au luptat istoric să-și raporteze propria formă cu orice precizie reală. Noul material al MIT este o încercare de a le obține pe amândouă simultan.
Cum funcționează pielea sensibilă a formei
În esență, pielea sensibilă a formei este o foaie subțire de silicon cu fibre optice moi țesute prin ea. Pe măsură ce foaia se întinde, se îndoaie sau este apăsată de un deget, fibrele se distorsionează în moduri subtile și măsurabile, schimbând modul în care lumina se deplasează și se împrăștie prin ele.
În loc să se bazeze pe o rețea de senzori discreti, sistemul folosește modelul modificărilor luminii de-a lungul întregii foi pentru a reconstrui computațional forma și locația oricărei atingeri. Această abordare pe întreaga suprafață este ceea ce îi permite să raporteze atât deformarea largă, cum ar fi îndoirea foii în jurul unei îmbinări, cât și contactul localizat, cum ar fi o presa cu vârful degetelor, din aceeași bucată de material.
Precizia sub o jumătate de centimetru raportată de MIT este remarcabilă deoarece pune un material cu adevărat moale și extensibil în același nivel de precizie ca și hardware de detectare mult mai rigid, fără a sacrifica flexibilitatea care îl face purtabil în primul rând.
De ce detectarea formei moale a fost atât de greu de spart
Majoritatea urmăririi mișcării utilizate astăzi în jocuri și VR se bazează pe una dintre cele două abordări. Sistemele bazate pe cameră, precum cele utilizate în captura profesională a mișcării, au nevoie de o linie de vedere clară și de luptă atunci când un membru sau un obiect este blocat. Costumele cu senzori inerțiali, construite din accelerometre și giroscoape, evită problema liniei de vedere, dar tind să se deplaseze în timp și măsoară doar în puncte fixe, mai degrabă decât în suprafețe continue.
O cearșaf moale care își simte propria formă ocolește ambele limitări. Nu are nevoie de o cameră care îl urmărește și, deoarece detectarea este răspândită pe întregul material, mai degrabă decât concentrată în câteva puncte, poate surprinde deformarea oriunde pe suprafața sa, nu doar acolo unde se întâmplă să se așeze un cip.
De aceea, materialul are valoare dincolo de gaming. În kinetoterapie, o îmbrăcăminte sau o folie care poate raporta în mod continuu cum se mișcă o articulație și unde se aplică presiunea ar putea ajuta medicii să urmărească recuperarea fără a avea nevoie de un laborator plin de camere sau senzori cu fir lipiți de piele.
Ce ar putea însemna pentru jocuri și VR
În special pentru jocuri, un material moale, cu auto-detecție, deschide suprafețe de control care nu există în hardware-ul actual. O carcasă deformabilă a controlerului de joc care citește cât de tare și unde este strâns, sau un panou cu atingere moale încorporat într-o cască sau într-o vestă haptică, ar putea alimenta un joc mult mai bogat decât butoanele, declanșatoarele și corpurile rigide ale controlerului de astăzi.
Realitatea virtuală este un teren de testare evident. VR-ul împinge deja mult asupra intrării imersive, de la configurații de afișare captivante pentru jocuri până la costume haptice pentru întregul corp, iar un senzor de formă ușor și flexibil se potrivește în mod natural în mănuși, costume sau atașamente etanșe, unde electronicele rigide nu sunt practice. De asemenea, completează tipul de modele de controler compacte și neconvenționale cu care producătorii de hardware le-au experimentat în timp ce caută noi modalități de a împacheta detectarea în factori de formă mai mici și mai confortabili.
Există, de asemenea, o linie directă către impulsul mai amplu pentru dispozitive de intrare de precizie mai sensibile și mai precise, construite pentru jocuri, unde producătorii urmăresc în mod constant senzori cu granulație mai fină în pachete mai mici. Un material moale care raportează forma și atingerea pe întreaga suprafață, mai degrabă decât printr-un singur cip senzor, reprezintă o direcție cu adevărat diferită pentru acea cursă.
Un prototip, nu un produs
Merită să fie clar unde se află asta astăzi. Pielea sensibilă a formei MIT este un prototip de cercetare, dezvoltat și demonstrat într-un cadru de laborator, nu o componentă de transport în interiorul niciunui căști, controler sau purtabil. Nu există nicio cronologie confirmată pentru comercializare, niciun partener de producție numit și nicio indicație de cost sau durabilitate în afara testelor controlate.
Acestea fiind spuse, decalajul dintre o demonstrație de laborator universitară și un produs de raft s-a redus considerabil pentru robotica soft și electronica flexibilă în ultimul deceniu. Producătorii de hardware din gaming și VR caută în mod activ noi modalități de a face controlerele, costumele și căștile să se simtă mai naturale, iar un material care își simte propria deformare fără componente rigide abordează un decalaj autentic, mai degrabă decât o noutate. Indiferent dacă ajunge într-un produs de expediere sau pur și simplu influențează următoarea generație de senzori moi, ideea de bază, că o suprafață întreagă se poate simți, mai degrabă decât să se bazeze pe puncte de senzori împrăștiate, este probabil să apară în jocurile viitoare și hardware-ul VR într-o anumită formă.
Întrebări frecvente
Din ce este alcătuită pielea cu detecție a formei a MIT?
Este o foaie subțire de silicon cu fibre optice moi încorporate peste tot. Fibrele se distorsionează pe măsură ce foaia se îndoaie, se întinde sau este presată, iar acele modificări ale luminii sunt folosite pentru a reconstrui forma foii și locația atingerii.
Cât de precisă este pielea care detectează forma?
MIT raportează precizia la aproximativ jumătate de centimetru, ceea ce este un rezultat puternic pentru un material moale, extensibil și îl apropie de precizia asociată de obicei cu hardware-ul senzorului rigid.
Va apărea această tehnologie în produse de jocuri sau VR în curând?
Nu încă. Rămâne un prototip de cercetare fără partener comercial, produs sau dată de lansare confirmată. Materialele de detectare moi ca acesta durează de obicei ani pentru a trece de la o demonstrație de laborator la hardware de consum.
De ce contează detectarea formei moi în special pentru VR?
VR se bazează în mare măsură pe urmărirea mișcării naturale a corpului și a atingerii. Un material moale care își simte propria formă fără camere sau electronice rigide ar putea permite mănuși, costume și suprafețe controler mai confortabile și mai precise decât permit metodele actuale de urmărire.
